11月20日,上海觅蜂具身智能科技有限公司(以下简称“觅蜂科技”)官方发布一项真 机数据质量研究。团队称,该研究基于20.7万小时真机采集记录、2万余条任务记录, 用微调后的π0.5模型做真机验证。
π0.5是Physical Intelligence开发的通用机器人基座模型,觅蜂团队用自采示教数据微调后, 在真实机器人上评估。
团队将机器人本体适配、遥操作系统和模仿学习数据质量三个已有研究方向,放进同一条真 机数据生产链路中讨论,并用具体实验量化其中的部分影响。
相关论文已于11月17日提交至arXiv。研究结论是,机器人成功完成任务,未必就 能拿到好的训练数据,成功的示范也有可能教坏模型。
论文由觅蜂真机操作团队署名,属于尚未经同行评审的技术报告。在论文的贡献说明中,研 究团队将参与人员分为核心贡献者、团队负责人、贡献者及Sponsor(项目支持)等 类别。
项目支持名单列有觅蜂科技董事长兼CEO、智元联合创始人、联席总裁、具身业务体系总 裁姚卯青及智元具身研究中心副总裁任广辉等人,未说明具体支持形式。觅蜂科技是智元机 器人孵化的数据服务公司,论文首页同时列有智元机器人遥操作网站域名。
论文分别描述了三组受控实验。
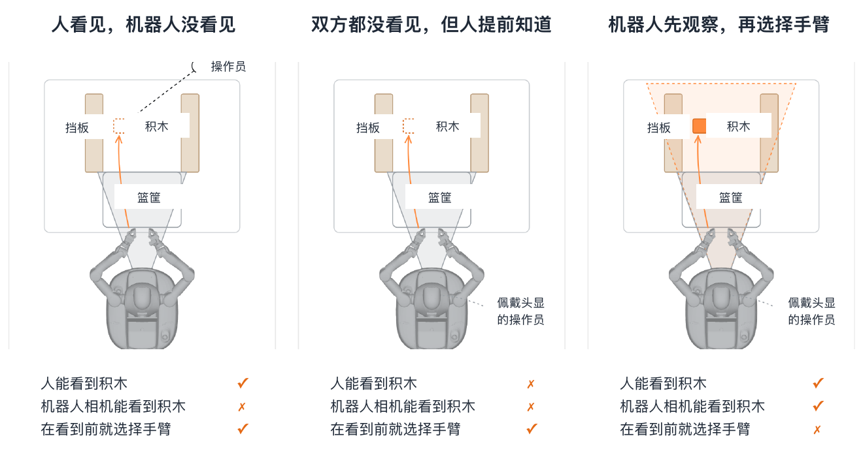
第一组是观测缺失实验,团队把积木放在机器人视野外,比较三种采集协议。
从实验结果来看,操作员直接看见目标、机器人看不到时,模型选臂准确率50%,接近随 机猜测;操作员与机器人同视角、凭先验直接选臂,为53%;先让机器人主动搜索确认目 标再选臂,达到100%。
三组各做30次真机评估,完整抓放成功率分别为33%、40%、60%,前后差距的9 5%置信区间为27至64个百分点。